如果你的机器是双Y龙门,你可以参考固件刷机教程 烧录双Y固件
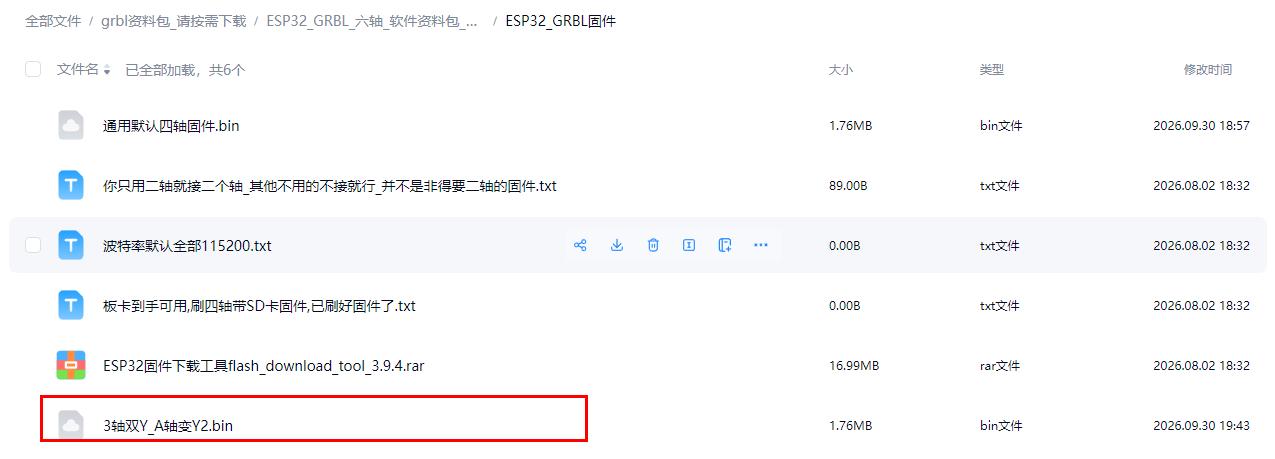
烧录双Y固件后,原来 A 轴的脉冲/方向接口变为 Y2,与 Y 同步运动,机器变为 XYZ 三轴。
Y2 的方向跟随 Y($3 的 Y 位)。如果两台 Y 电机转向相反,请对调 Y2 电机的一组线圈(A+ 与 A-)。
如果需要龙门回零自动拉正:
需要两个物理限位开关,龙门左右两侧各装一个,都装在回零的同一端。两个开关一起接到板上的 Y 限位:常开开关并联,常闭开关串联。
然后发送以下命令,设置回零顺序并开启拉正(回零功能需先开启 $22=1):
$Homing/Cycle0=Z
$Homing/Cycle1=X
$Homing/Cycle2=Y
$Homing/Squared=Y
设好之后,$H 的回零顺序为 Z → X → Y。其中 Y 分三段进行:
1. 两台电机一起快速找开关,碰到后回退;
2. 只走 Y 电机,碰到它这一侧的开关;
3. 只走 Y2 电机,碰到它那一侧的开关。
最后两侧都停在离各自开关 $27(回退距离)的位置,龙门即被拉正。拉正的精度取决于两个开关的安装位置,如有偏差请调整开关位置。
注意:
– 只装了一个限位开关时,不要开启 $Homing/Squared。否则回零时一侧电机会一直走,把龙门拉歪。
– 第一次回零时请随时准备急停。建议在回零过程中先用手分别按一下两侧开关,确认两边都能停下来。


